Dicas e aprendizado
FC cheia de conectores é plug-and-play? Como conferir antes de ligar
Conectores na controladora facilitam a montagem, mas encaixe físico não garante compatibilidade. Veja como conferir pinagem, tensão, RX/TX, UART e chicotes de ESC, receptor e GPS antes de energizar.
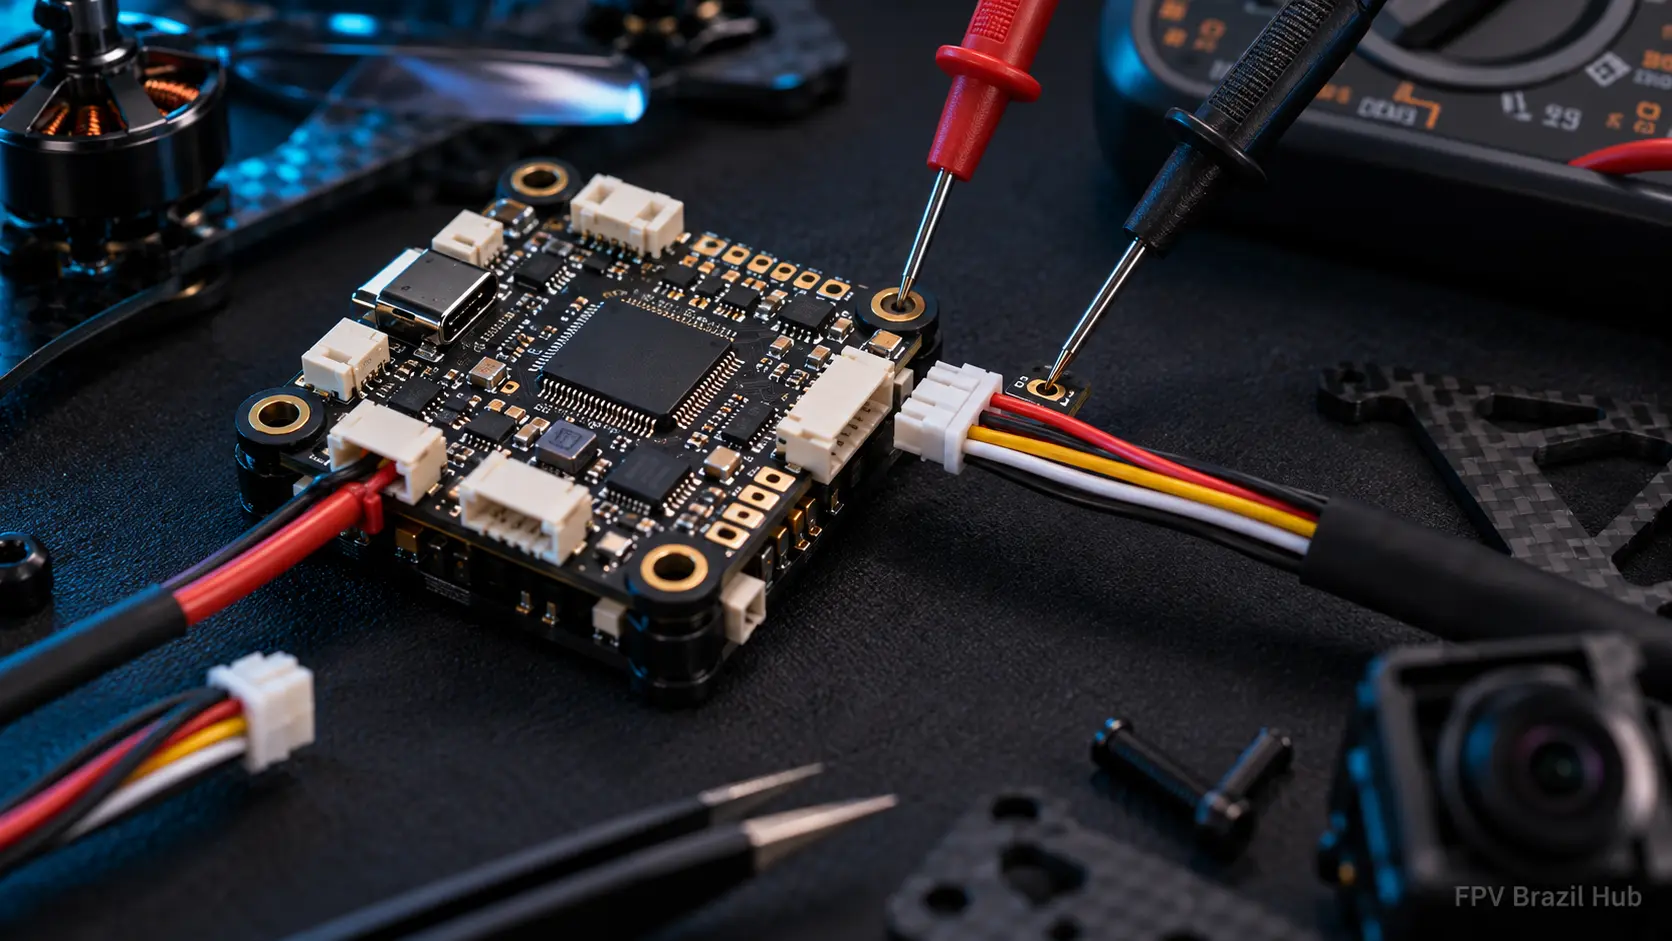
Uma controladora de voo cheia de conectores pode reduzir bastante a solda na montagem. ESC, receptor e GPS podem chegar com chicotes prontos, e o trabalho parece simples: encaixar cada plugue e configurar o firmware.
O perigo está na palavra “parece”. Em FPV, o conector entrar no soquete não prova que a ligação está correta. Dois chicotes podem usar a mesma carcaça, ter o mesmo número de vias e ainda distribuir alimentação, terra e sinais em posições diferentes. Um erro de pinagem pode impedir a comunicação ou aplicar tensão de bateria em um periférico de 5 V.
A pergunta útil não é apenas “tem conector?”, mas: este conector, este chicote e este periférico foram feitos para trabalhar juntos?
O que precisa coincidir para ser plug-and-play
Uma conexão só pode ser tratada como plug-and-play quando estes pontos estão confirmados:
1. Família, passo e número de vias do conector — não basta parecer igual na foto. 2. Ordem dos pinos — alimentação, terra e sinais precisam chegar às posições corretas. 3. Orientação do plugue — a vista do manual pode mostrar o conector pelo lado da placa ou pelo lado do chicote. 4. Tensão de alimentação — 3,3 V, 4,5 V, 5 V, 9/10 V, 12 V e VBAT não são intercambiáveis. 5. Corrente disponível — o BEC da FC precisa suportar a carga do periférico. 6. Tipo de sinal — UART, I2C, vídeo analógico, SBUS e sinais de motor têm funções diferentes. 7. Porta usada no firmware — um dispositivo conectado à UART correta ainda precisa da configuração correspondente.
Se apenas o primeiro item coincide, a montagem é fisicamente plugável, mas não está eletricamente validada.
Por que conectores parecidos confundem
A Betaflight Connector Standard propõe pinagens comuns para diminuir incompatibilidades entre fabricantes. Para uma porta serial de quatro vias, por exemplo, o padrão define 5 V, GND, RX e TX. Para o chicote entre ESC e FC, ele define oito posições com alimentação, terra, leitura de corrente, telemetria e quatro sinais de motor.
A existência desse padrão não transforma toda peça antiga ou atual em universal. A própria documentação reserva conectores fisicamente diferentes para determinadas alimentações justamente para evitar que um chicote de sinal receba VBAT por engano. Produtos e revisões que não declaram conformidade precisam ser avaliados pelo manual específico.
Na prática, conectores ajudam muito quando a stack e os periféricos foram previstos pelo mesmo fabricante. Ao misturar marcas, revisões ou chicotes avulsos, a comparação pino a pino continua obrigatória.
FC e ESC: o chicote que merece mais atenção
O chicote entre ESC 4-em-1 e controladora costuma transportar:
- VBAT ou leitura de tensão;
- GND;
- sensor de corrente;
- telemetria;
- sinais dos motores 1 a 4.
No padrão Betaflight, essa é a sequência proposta para o conector de oito vias. Porém, stacks de fabricantes ou gerações diferentes podem reorganizar os pinos. Usar a FC de uma marca com o ESC de outra exige comparar os dois diagramas, pino por pino.
Não confie somente nas cores dos fios. Um chicote pode ter sido crimpado para cruzar posições internamente, enquanto outro mantém todos os fios retos. Se houver dúvida, use a função de continuidade do multímetro com tudo desligado para mapear cada extremidade.
Um encaixe errado nesse ponto é especialmente perigoso porque o cabo pode levar VBAT diretamente da bateria. Antes de unir FC e ESC:
1. identifique o pino 1 nos dois manuais; 2. confirme o lado da vista de cada desenho; 3. siga cada fio pelo chicote; 4. verifique alimentação e GND; 5. só depois compare sinais de motor, corrente e telemetria.
Se a pinagem não coincide, não energize para “ver se funciona”. Use o chicote correto ou repine o cabo com ferramenta e terminais compatíveis.
Receptor ELRS: RX e TX trabalham cruzados
A documentação oficial do ExpressLRS orienta:
- GND do receptor para GND da FC;
- VCC do receptor para a tensão aceita pelo modelo;
- TX do receptor para RX da FC;
- RX do receptor para TX da FC.
Esse cruzamento é normal em uma UART: o que um dispositivo transmite precisa chegar à entrada do outro. Em um chicote pronto, o cruzamento pode já ter sido feito pela posição dos terminais. Por isso, não mova fios apenas porque “TX ficou do mesmo lado de TX” sem conferir o diagrama das duas pontas.
Depois de ligar fisicamente, ainda é necessário ativar Serial RX na UART correspondente. A aba Ports do Betaflight associa os pares RX/TX da placa às funções de receptor, sensores e periféricos.
Um conector rotulado como “RX” também pode gerar confusão: às vezes a sigla identifica o receptor como equipamento; em outros lugares, RX identifica a linha de recepção da UART. Leia a legenda completa da placa, não apenas duas letras impressas perto do soquete.
GPS: UART, alimentação e possível I2C
Um GPS simples normalmente usa alimentação, GND, TX e RX. A regra da UART continua valendo: TX do GPS chega ao RX da FC e RX do GPS chega ao TX da FC.
Módulos com magnetômetro podem precisar também de SDA e SCL, que pertencem ao barramento I2C. No padrão atual do Betaflight, a recomendação é separar a conexão serial da conexão I2C em vez de concentrar tudo em um plugue que possa ser confundido com outra porta.
Antes de conectar um GPS, confirme:
- tensão aceita pelo módulo;
- UART reservada na FC;
- presença ou ausência de magnetômetro;
- necessidade de I2C;
- orientação da pinagem mostrada no manual.
A controladora pode ter muitas UARTs e ainda reservar algumas para funções específicas. Em placas H7, por exemplo, o número de portas disponíveis não significa que todos os conectores sejam livres ou equivalentes. O mapa de UARTs da revisão usada é que determina onde cada periférico deve ser configurado.
O conector ligou o módulo, mas ele não comunica
Receber alimentação não prova que os sinais estão corretos. Um receptor pode acender o LED com RX/TX invertidos; um GPS pode energizar sem transmitir dados; um ESC pode alimentar a FC mesmo com telemetria ou ordem de motores incorreta.
Na aba Ports do Betaflight, cada UART recebe uma função:
| Periférico | Função típica da porta | |---|---| | Receptor ELRS/CRSF | Serial RX | | GPS | Sensor Input / GPS | | Telemetria dedicada de ESC | Sensor Input, conforme o sistema | | Módulo de configuração externo | MSP, conforme a documentação |
Não ative funções conflitantes na mesma UART sem documentação explícita. O Betaflight alerta que habilitar MSP e Serial RX de forma incorreta na mesma porta pode impedir que a configuração seja salva.
Se o manual informa que um conector compartilha a UART com outro recurso da placa, usar um deles pode desabilitar ou limitar o outro. O plugue permanece fisicamente disponível, mas a porta lógica já está ocupada.
Procedimento seguro antes da primeira energização
1. Retire hélices e bateria
Faça a conferência com o drone sem hélices e sem alimentação. Não conecte ou remova chicotes com a bateria ligada.
2. Separe os manuais corretos
Abra o diagrama da controladora, do ESC e de cada periférico. Confirme também a revisão da placa. Não use apenas uma imagem genérica de um modelo parecido.
3. Monte uma tabela pino a pino
| Pino na FC | Fio do chicote | Pino no periférico | |---|---|---| | Alimentação | posição real | VCC ou VBAT correto | | GND | posição real | GND | | TX da FC | posição real | RX do periférico | | RX da FC | posição real | TX do periférico | | Sinais extras | posição real | função correspondente |
Se algum campo ficar sem confirmação, a ligação ainda não está pronta.
4. Teste o chicote desligado
Use continuidade para descobrir onde cada fio termina. Encoste as pontas somente nos terminais necessários e evite forçar contatos pequenos. O objetivo é mapear o cabo, não medir componentes da placa.
5. Confirme a saída de alimentação
Se precisar medir o BEC energizado, faça isso primeiro sem o periférico conectado, em bancada organizada, com limitador de corrente apropriado e cuidado para não fechar curto com as pontas do multímetro. A leitura deve corresponder ao manual da FC.
6. Faça a primeira ligação de forma controlada
Conecte um periférico por vez. Use limitador de corrente, observe consumo, LEDs, cheiro e aquecimento anormal. Interrompa imediatamente se o limitador atuar ou algum componente aquecer sem motivo.
7. Configure antes de fechar o frame
Selecione a UART e a função corretas. Confirme receptor, GPS e telemetria no software antes de prender chicotes e instalar proteções.
Quando a solda ainda é a melhor solução
Conectores economizam tempo e ajudam na manutenção, mas não eliminam a solda em todos os casos. Soldar continua apropriado quando:
- o pinout dos chicotes disponíveis não coincide;
- a FC não oferece conector para aquela UART;
- é preciso usar um pad alternativo;
- o cabo tem comprimento ou bitola inadequados;
- um terminal está frouxo ou mal crimpado;
- a ligação carrega corrente acima da capacidade do conector;
- motores, cabos de bateria ou terminais principais exigem conexão de potência.
Não improvise adaptadores cortando e torcendo fios. Quando for necessário repinar um chicote, use terminais e ferramenta compatíveis ou substitua o cabo por um modelo documentado.
Então uma FC cheia de conectores é plug-and-play?
Pode ser, dentro do ecossistema e dos chicotes previstos pelo fabricante. Para uma montagem misturando marcas, revisões e periféricos, o termo mais seguro é “plugável após verificação”.
A vantagem real dos conectores é reduzir soldas e tornar a manutenção modular. Eles não substituem a conferência de pinagem, tensão, protocolo e configuração. Cinco minutos comparando diagramas são muito mais baratos do que uma controladora, um ESC, um receptor ou um GPS queimados.
Crédito da capa: Ilustração editorial gerada por IA no ChatGPT para a FPV Brazil Hub.