Dicas e aprendizado
GPS no drone FPV: instalação correta e como conseguir o primeiro fix
Um GPS novo pode estar perfeitamente ligado e ainda demorar para obter posição. Veja como escolher alimentação, cruzar TX/RX, ligar SDA/SCL quando houver bússola, posicionar a antena e diagnosticar interferência antes do primeiro voo.
GPS no drone FPV: instalação correta e como conseguir o primeiro fix
Instalar um módulo GPS no drone parece simples: quatro fios, um suporte e uma porta serial. Na prática, um erro de tensão, TX e RX ligados do mesmo lado, antena escondida pelo frame ou interferência do VTX pode produzir o mesmo sintoma: o módulo acende, mas não entrega uma posição confiável.
O diagnóstico fica mais fácil quando a montagem é separada em quatro partes:
1. alimentação compatível; 2. comunicação com a flight controller; 3. posição física da antena; 4. teste do primeiro fix em ambiente adequado.
O objetivo deste guia é validar o hardware antes do primeiro voo, sem depender de uma receita de firmware específica.
O que significa “fix”
Um receptor GNSS escuta sinais de constelações como GPS, Galileo, GLONASS e BeiDou. Módulos modernos da família u-blox M10 podem acompanhar várias constelações ao mesmo tempo e escolher os sinais disponíveis para formar uma solução de posição.
Ter LEDs acesos não significa necessariamente que existe posição tridimensional. Dependendo do módulo, um LED indica apenas alimentação e outro pode piscar quando há fix, atividade serial ou pulso de tempo.
A Matek informa, por exemplo, que no M10-5883 o LED PPS verde fica aceso após a energização e pisca a 1 Hz quando o GNSS obtém fix 3D. O mesmo fabricante alerta que, em determinadas versões, o pulso pode demorar enquanto informações de tempo são atualizadas. Portanto, o comportamento do LED deve ser confirmado no manual do modelo exato.
Primeiro passo: confira a alimentação
Nunca escolha o pad apenas porque está perto do conector.
Alguns módulos trabalham diretamente em 5 V e possuem regulador próprio. Outros aceitam uma faixa mais ampla. O Matek M10-5883, por exemplo, especifica entrada de 4 a 9 V pelo pino marcado como 5V. Essa informação não deve ser aplicada automaticamente a outro GPS.
Antes de ligar:
- identifique o modelo completo;
- leia a tensão de entrada no manual;
- confira o pad da flight controller com multímetro ou diagrama oficial;
- conecte GND do módulo ao GND da controladora;
- não use uma saída de 9 V ou 12 V em um GPS especificado apenas para 5 V;
- confirme se a saída escolhida permanece ligada no USB, na bateria ou em ambos, conforme a forma de teste desejada.
Um GPS alimentado só pela bateria pode ficar apagado quando a FC está apenas no USB. Isso não prova defeito. Da mesma forma, um GPS que acende não confirma que a comunicação serial está correta.
TX e RX são cruzados
Na interface UART, o transmissor de um dispositivo fala com o receptor do outro.
A ligação padrão é:
- TX do GPS → RX da flight controller;
- RX do GPS → TX da flight controller;
- VCC → tensão compatível;
- GND → GND.
A própria Matek documenta essa ligação cruzada nos módulos M10. Se TX for ligado em TX e RX em RX, o módulo pode receber energia e acender, mas não haverá troca de dados correta.
Alguns receptores conseguem enviar posição usando apenas o TX do GPS conectado ao RX da FC. Porém, manter a comunicação bidirecional permite que a controladora configure o receptor quando o protocolo usado exigir. Siga o esquema do fabricante em vez de cortar um fio apenas porque uma montagem diferente funcionou.
Bússola e barômetro usam outro barramento
Módulos GPS simples usam alimentação e UART. Modelos que também possuem magnetômetro ou barômetro podem precisar de SDA e SCL, que pertencem ao barramento I²C.
Nesse caso:
- SDA do módulo vai para SDA da FC;
- SCL do módulo vai para SCL da FC;
- SDA e SCL não são cruzados;
- os pads devem pertencer ao barramento I²C compatível da controladora.
A GEPRC destaca que magnetômetro e barômetro integrados não funcionarão se SDA e SCL estiverem ausentes ou ligados aos pads errados. O GPS pode fornecer posição normalmente enquanto a bússola permanece invisível, porque são funções e interfaces diferentes.
Não presuma que pads marcados como T e R substituem automaticamente SDA e SCL. Algumas controladoras permitem remapeamento; outras têm pads dedicados. O diagrama do modelo específico é a referência.
Como posicionar a antena
A pequena placa cerâmica quadrada é a antena patch. Em módulos projetados para montagem horizontal, sua face deve ficar voltada para o céu.
A u-blox explica que o plano de terra, o layout ao redor da antena e a presença de eletrônica próxima afetam ganho e padrão de radiação. Em um drone pequeno não existe o plano ideal de laboratório, mas ainda é possível reduzir perdas.
Prefira:
- montagem horizontal e firme;
- face cerâmica para cima;
- visão ampla do céu;
- posição acima ou fora da sombra do carbono;
- suporte traseiro elevado quando o frame permitir;
- fios presos sem pressionar a cerâmica;
- espaço ao redor do módulo.
Evite:
- GPS embaixo da top plate de carbono;
- bateria cobrindo o módulo;
- antena inclinada para trás ou de lado sem necessidade;
- fita metálica sobre a cerâmica;
- parafusos, chapas ou câmera bloqueando a vista superior;
- suporte flexível que deixa o módulo vibrando.
O frame de carbono não “desliga” o GPS, mas pode bloquear ou alterar a recepção quando fica entre a antena e o céu.
Interferência: o módulo pode estar funcionando
Sinais GNSS chegam à antena extremamente fracos. A documentação da u-blox trata transmissores de RF e ruído de eletrônica digital como fontes importantes de degradação.
No drone, mantenha o GPS o mais afastado possível de:
- VTX e sua antena;
- câmera HD;
- ESC;
- fios de bateria e XT60;
- motores;
- reguladores ruidosos;
- transmissores e antenas de rádio;
- cabos longos enrolados sobre o módulo.
A Matek recomenda manter o magnetômetro a pelo menos 10 cm de linhas de potência, ESC, motores e materiais ferrosos. Em frames pequenos, nem sempre é possível alcançar essa distância, mas a recomendação mostra por que uma bússola colada sobre o ESC tende a sofrer.
O fabricante também registra que câmeras HD podem interferir na recepção e sugere desligá-las durante o teste de fix. Isso é uma ferramenta de diagnóstico: se o GPS funciona com a câmera ou o VTX desligado e piora quando eles ligam, o problema provavelmente é posição, roteamento ou ruído — não falta de satélites.
Como fazer o primeiro teste
Faça o primeiro fix em área aberta.
Dentro de casa, perto de janela, em garagem, sob telhado metálico ou entre prédios, o receptor pode ver poucos sinais ou receber reflexões. Um módulo novo ou que ficou muito tempo desligado também pode precisar reconstruir dados antes de formar a primeira solução.
Procedimento seguro:
1. remova as hélices; 2. coloque o drone em área externa com céu aberto; 3. afaste-o de carros, telhados metálicos e transmissores desnecessários; 4. energize com smoke stopper se a montagem ainda não passou por validação elétrica; 5. confirme que o módulo recebe a tensão correta; 6. verifique se a porta serial recebe dados; 7. aguarde sem movimentar o drone; 8. observe a evolução de satélites e qualidade da solução; 9. só depois ligue câmera HD, VTX ou outros equipamentos para comparar.
Não existe um tempo universal de fix. Partida fria, céu parcialmente bloqueado, antena pequena, ruído e dados antigos podem aumentar a espera. Evite reiniciar a alimentação repetidamente a cada poucos segundos: isso pode impedir que o receptor conclua a aquisição.
Satélites e HDOP: não olhe só o número
Quantidade de satélites ajuda, mas não é o único indicador. Satélites concentrados na mesma parte do céu podem produzir geometria pior do que uma quantidade semelhante bem distribuída.
O HDOP representa a influência da geometria horizontal na solução. Em geral, valores menores indicam geometria melhor, mas o limite aceitável depende da controladora, do recurso usado e da configuração de segurança.
Antes de voar, procure:
- posição 3D estável;
- contagem que não oscile de forma abrupta;
- HDOP coerente e melhorando;
- coordenadas sem saltos grandes com o drone parado;
- direção e velocidade próximas de zero quando imóvel;
- home position registrada pelo sistema que será usado.
Não escolha um limite aleatório da internet sem entender como o firmware interpreta esse valor.
Checklist quando o GPS não aparece
1. O módulo acende?
Se não acende, verifique tensão, GND, conector, polaridade e se a saída da FC está ativa na forma de alimentação atual.
2. A controladora recebe dados?
Se há energia, confira TX do GPS no RX da FC e RX do GPS no TX da FC. Verifique também a porta serial selecionada e a velocidade/protocolo recomendados pelo fabricante.
3. O teste está sendo feito ao ar livre?
Levar o drone até uma janela não equivale a céu aberto. Faça um teste externo antes de alterar configuração ou concluir que a antena está ruim.
4. Existe algo sobre a antena?
Remova bateria, câmera ou carbono da linha superior. Confirme que a cerâmica está voltada para cima.
5. Há interferência?
Desligue temporariamente câmera HD e VTX, mantendo apenas o necessário para o teste. Se o resultado melhorar, reposicione o módulo e reorganize fios.
6. A bússola não aparece, mas o GPS sim?
Confira SDA, SCL e o barramento I²C. Não refaça o UART se a posição já está chegando corretamente.
7. O LED não pisca?
Leia o manual do modelo. O LED pode indicar pulso de tempo, não simplesmente “satélites encontrados”. Não use apenas o LED para condenar o módulo.
8. Ainda não funciona?
Inspecione solda, continuidade, conector e fios. Teste o módulo com interface USB-UART e ferramenta oficial do fabricante apenas se souber a tensão lógica correta. Reset ou cold start deve ser recurso de recuperação, não o primeiro passo.
GPS não transforma o retorno em garantia
Um módulo com fix é apenas uma das peças necessárias para recursos de resgate ou retorno. Também são importantes:
- alimentação estável;
- configuração correta;
- home position válida;
- orientação e sensores coerentes;
- link de controle;
- altitude e área livres;
- testes progressivos;
- ação de failsafe conhecida.
Faça o primeiro teste de qualquer função automática em local amplo, com altura, distância e limites conservadores. Esteja pronto para retomar o controle. Nunca trate GPS como autorização para voar sem inspeção ou fora das regras aplicáveis.
Resumo da montagem correta
- Confirme a tensão do modelo exato.
- Una GND com GND.
- Cruze TX do GPS com RX da FC e RX do GPS com TX da FC.
- Ligue SDA em SDA e SCL em SCL quando houver bússola ou barômetro I²C.
- Monte a antena patch plana e voltada para o céu.
- Evite carbono, bateria e metal sobre o módulo.
- Afaste GPS de VTX, câmera HD, ESC, motores e cabos de alta corrente.
- Faça o primeiro fix ao ar livre e sem hélices.
- Compare o comportamento com transmissores ligados e desligados.
- Confirme posição estável antes do voo.
Quando o GPS acende mas não fixa, trocar o módulo imediatamente costuma ser cedo demais. Primeiro valide alimentação, UART, posição e interferência — os quatro pontos que mais separam uma instalação apenas energizada de uma instalação realmente funcional.
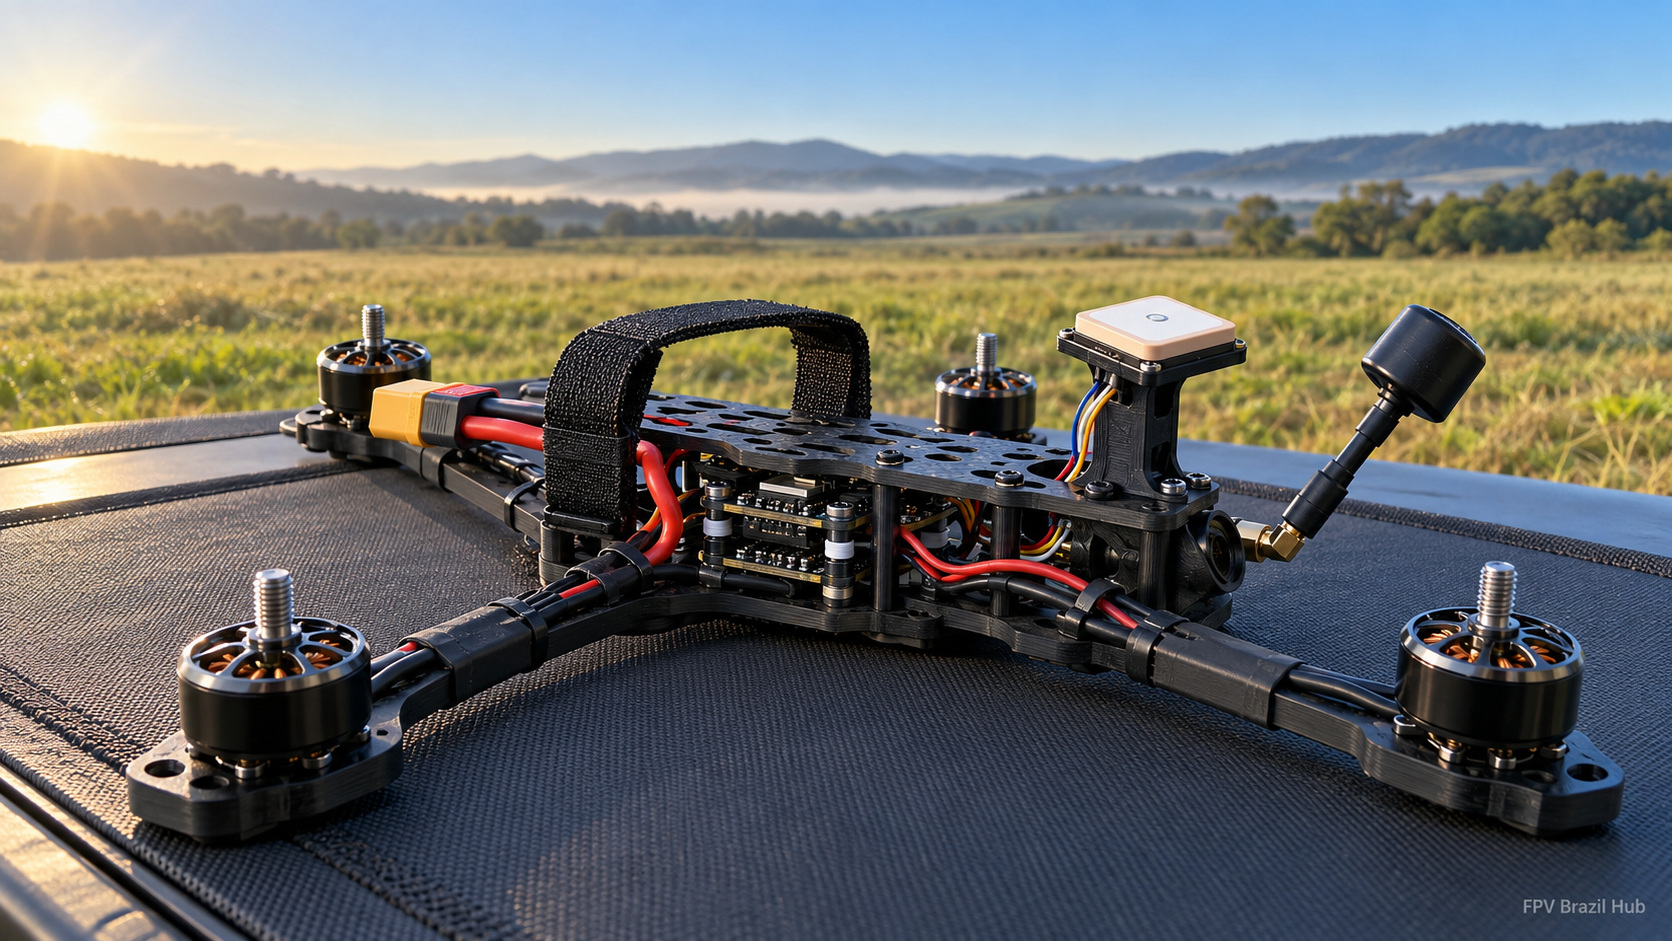
Crédito da capa: Imagem gerada por IA pela FPV Brazil Hub