Dicas e aprendizado
Hélice FPV no lado certo: CW, CCW, face e sentido do motor
Descubra como distinguir hélices CW e CCW, escolher a face correta e casar cada pá com o sentido real do motor. Inclui montagem press-fit, T-mount e M5, além do diagnóstico quando o quad vira ao decolar.
Hélice FPV no lado certo: CW, CCW, face e sentido do motor
Um quad pode estar com os quatro motores funcionando, a bateria carregada e o rádio conectado — e ainda assim virar no chão no instante em que tenta decolar. Uma das causas mais comuns é simples: hélice errada no motor, face invertida ou direção incompatível com a configuração do drone.
O problema parece confuso porque “CW”, “CCW”, “props in”, “props out”, lado esquerdo e lado direito descrevem coisas diferentes. A solução é parar de decorar posições e conferir quatro relações: sentido do motor, tipo da hélice, face da pá e direção do empuxo.
CW e CCW descrevem a rotação
`CW` significa clockwise, ou sentido horário. `CCW` significa counter-clockwise, ou sentido anti-horário. A referência deve ser observada de cima do conjunto, salvo quando o fabricante declara outra convenção.
Um quadricóptero usa duas hélices de cada sentido. Fabricantes como Gemfan e HQProp vendem muitos kits FPV com duas CW e duas CCW; os dois tipos têm pás espelhadas.
Isso não quer dizer que qualquer hélice CW possa ocupar qualquer canto. Ela precisa estar sobre um motor que gira no sentido para o qual aquela pá foi desenhada.
Não confie apenas em “R”, “L” ou na cor
Algumas hélices trazem `CW`, `CCW`, `R`, `L` ou um código moldado no hub. Essas marcações ajudam, mas não são universais.
Em uma linha oficial da T-Motor, por exemplo, a marca `L` identifica a hélice CW e `R` identifica a CCW quando observada de cima. Outros fabricantes podem usar `R` para “reverse”, outra convenção ou apenas diferenciar peças do par.
Também não existe regra universal ligando cor ao sentido. Um pacote pode trazer todas as hélices da mesma cor ou misturar cores sem relação com CW e CCW.
Use esta ordem de confiança:
1. diagrama do fabricante do drone ou da hélice; 2. gravação `CW` ou `CCW` quando a convenção estiver documentada; 3. formato físico da pá e sua borda de ataque; 4. embalagem original separando os pares.
Se as peças foram misturadas em uma caixa, aprender a ler o formato da pá é mais seguro do que depender do nome.
Como reconhecer a borda de ataque
A borda de ataque é a parte da pá que encontra o ar primeiro durante a rotação. Ela costuma ser mais grossa e arredondada. A borda de fuga tende a ser mais fina.
Segure a hélice na posição em que será instalada e imagine a rotação do motor:
- a borda mais grossa deve avançar primeiro;
- a inclinação da pá deve deslocar o ar para baixo;
- as hélices do sentido oposto devem parecer imagens espelhadas.
Se a borda fina estiver entrando no ar primeiro, aquela hélice pertence ao outro sentido de rotação.
Não flexione a pá com força para “entender” o formato. Marcas, trincas ou deformações podem comprometer o componente. A T-Motor orienta inspecionar as hélices antes do voo e substituir qualquer unidade com falha.
Qual é a face correta
Em muitas hélices FPV, o nome do modelo e as medidas ficam moldados na face superior. Ela frequentemente também tem acabamento mais brilhante. Isso é uma pista, não uma regra absoluta.
A confirmação real vem do perfil aerodinâmico: com a hélice girando no sentido correto, ela precisa produzir empuxo para baixo.
Uma hélice montada de cabeça para baixo ainda pode movimentar ar, mas trabalha com o perfil invertido. O resultado pode ser empuxo muito menor, consumo alto, dificuldade para decolar e comportamento imprevisível.
Em cinewhoops pusher, motores e hélices podem ficar abaixo do frame. Não copie a orientação de um quad convencional apenas olhando uma foto. Siga o diagrama do modelo e confirme a direção do fluxo de ar.
Props in e props out são dois mapas válidos
Nos arranjos chamados `props in`, as hélices dianteiras giram em direção à linha central na região frontal. Em `props out`, elas giram para fora.
Os dois arranjos podem funcionar. A BETAFPV documenta, por exemplo, configurações props out em whoops. O ponto decisivo é a coerência entre:
- mapa de motores da controladora;
- direção real de cada motor;
- posição da hélice CW;
- posição da hélice CCW.
Por isso, não é seguro publicar uma regra do tipo “CW sempre vai no canto X”. Essa posição muda quando o drone usa props in, props out, ordem de motores diferente ou arquitetura pusher.
O manual do GEPRC Hummingbird mostra duas hélices “Left” e duas “Right” distribuídas conforme o mapa daquele modelo. O manual do MARK5 também orienta verificar a direção das hélices antes da decolagem, mesmo quando elas vieram instaladas de fábrica.
A verificação correta começa sem hélices
Antes de montar qualquer pá, descubra o que o drone realmente está fazendo.
1. Remova todas as hélices. 2. Conecte o configurador recomendado para a controladora. 3. Confirme a orientação virtual da FC. 4. Acione um motor por vez em potência mínima. 5. Identifique a posição real de cada motor. 6. Observe o sentido real de rotação. 7. Compare o resultado com o diagrama configurado. 8. Desconecte a bateria antes de instalar as hélices.
Não faça esse teste com hélices montadas. Um comando inesperado, motor selecionado errado ou rádio armado pode causar ferimentos graves. Observe o sino em baixa rotação, mantendo mãos, cabos e ferramentas afastados.
Como casar a hélice com cada motor
Depois de confirmar o mapa e a rotação:
1. escolha a hélice correspondente ao sentido daquele motor; 2. coloque a face correta para cima conforme o fabricante; 3. confira se a borda de ataque entra primeiro; 4. imagine o ar sendo empurrado para baixo; 5. repita a verificação nos quatro cantos; 6. só então instale porcas ou parafusos.
Faça a checagem como um circuito, não hélice por hélice sem contexto. As quatro precisam produzir empuxo para baixo e formar o mesmo mapa de rotação configurado.
Press-fit, T-mount e eixo M5
O método de fixação muda conforme o tamanho do drone.
Press-fit
Comum em tinywhoops. A hélice entra diretamente no eixo fino do motor.
- Apoie o sino do motor ao pressionar ou remover.
- Não force o duto do frame.
- Verifique se o furo corresponde ao diâmetro do eixo.
- Substitua a hélice se ela ficou frouxa após impactos ou remoções repetidas.
O manual do BETAFPV Cetus X recomenda segurar o motor, e não o duto, ao usar a ferramenta de remoção para evitar deformar o frame.
T-mount
Usado em muitos micros e cinewhoops, com eixo central e dois parafusos pequenos.
- Use o comprimento de parafuso indicado pelo fabricante.
- Aperte os dois lados de forma alternada e uniforme.
- Confirme que os parafusos não alcançam o enrolamento do motor.
- Não deforme o hub plástico com excesso de torque.
Eixo M5 com porca travante
Comum em drones de 5 polegadas ou maiores.
- O hub deve assentar completamente no motor.
- Use porca compatível e em bom estado.
- Segure o sino do motor ao apertar.
- Aperte o suficiente para impedir movimento, sem esmagar o hub.
- Troque a porca se o inserto de nylon perdeu retenção.
Não use trava-rosca líquido comum sobre o plástico da hélice. Alguns compostos podem atacar determinados polímeros. Além disso, porcas nyloc foram projetadas para oferecer retenção mecânica.
O que conferir em uma hélice usada
Uma hélice não precisa estar partida para causar vibração.
Retire de serviço peças com:
- ponta lascada;
- trinca perto do hub;
- pá dobrada ou torcida;
- marca branca de estresse no plástico;
- furo central ovalizado;
- folga no eixo;
- parafusos arrancando material;
- diferença visível de formato entre pás;
- contato anterior com concreto, metal ou galho rígido.
Tentar alinhar uma hélice deformada com calor ou dobra manual pode esconder o problema sem restaurar o balanceamento original. Hélice é item de desgaste; quando houver dúvida estrutural, substitua.
Por que o drone vira na decolagem
Quando um quad salta de lado ou vira imediatamente, desarme. Aumentar o acelerador para “ver se corrige” normalmente só aumenta o impacto.
Cheque nesta ordem:
1. Orientação da FC: o modelo virtual acompanha os movimentos reais? 2. Ordem dos motores: o motor selecionado corresponde ao canto indicado? 3. Sentido dos motores: cada um gira no sentido mostrado no diagrama? 4. Hélices CW/CCW: cada pá corresponde ao motor? 5. Face das hélices: todas empurram ar para baixo? 6. Fixação: hubs assentados, parafusos corretos e porcas firmes? 7. Integridade: nenhuma pá está torta, trincada ou solta?
A GEPRC inclui “verificar se as hélices estão instaladas corretamente” como primeiro item de diagnóstico quando o drone não voa. Isso faz sentido porque uma única pá errada quebra o equilíbrio de empuxo necessário para a controladora estabilizar o quad.
Um teste simples antes do primeiro hover
Com as hélices finalmente montadas:
1. escolha uma área aberta, sem pessoas ou objetos próximos; 2. use proteção ocular; 3. mantenha o drone no chão, sem segurar o frame; 4. arme e suba o acelerador apenas o suficiente para aliviar o peso; 5. desarme imediatamente se houver inclinação brusca, ruído, vibração ou deslocamento anormal; 6. faça nova inspeção antes de tentar outra vez.
Não teste segurando o drone na mão. A controladora tentará corrigir movimentos que não correspondem a um voo livre, e as hélices estarão próximas do corpo.
Checklist de instalação
- O modelo e o tamanho das hélices são compatíveis com os motores e o frame.
- Existem duas hélices de cada sentido.
- A convenção CW/CCW foi lida no manual correto.
- A direção real de cada motor foi testada sem hélices.
- O mapa configurado corresponde à posição física dos motores.
- Cada borda de ataque entra primeiro no sentido de rotação.
- Todas as hélices produzem fluxo de ar para baixo.
- A face de cada pá segue o diagrama do fabricante.
- Hubs assentam completamente nos motores.
- Porcas ou parafusos estão firmes e em boas condições.
- Nenhum parafuso alcança o enrolamento.
- Não há trincas, folgas ou deformações.
- A área do primeiro hover está livre.
Resumo
Hélice CW e CCW são peças espelhadas. Elas não devem ser distribuídas por uma regra decorada de cantos, mas pelo mapa real de rotação do drone. Primeiro confirme motor, posição e sentido sem hélices; depois identifique a borda de ataque, a face correta e o fluxo de ar.
Se o quad virar ao tentar decolar, desarme imediatamente. Uma sequência curta — orientação da FC, ordem dos motores, sentido de rotação, tipo da hélice e face — costuma localizar o erro sem arriscar uma segunda pancada.
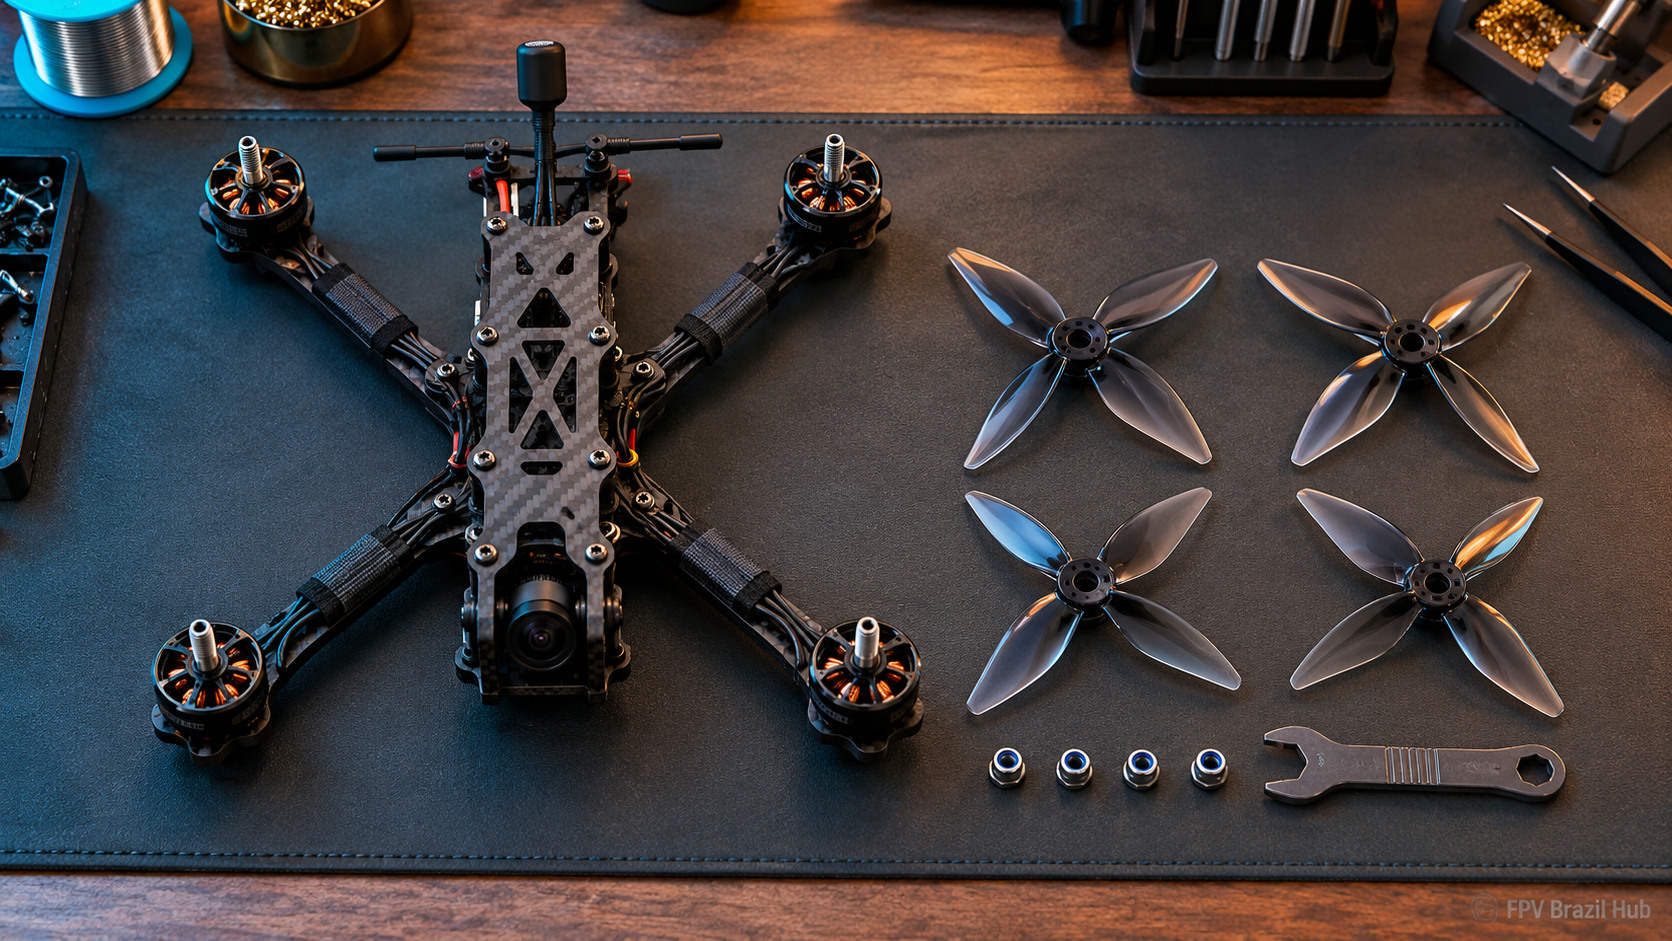
Crédito da capa: Imagem gerada por IA pela FPV Brazil Hub